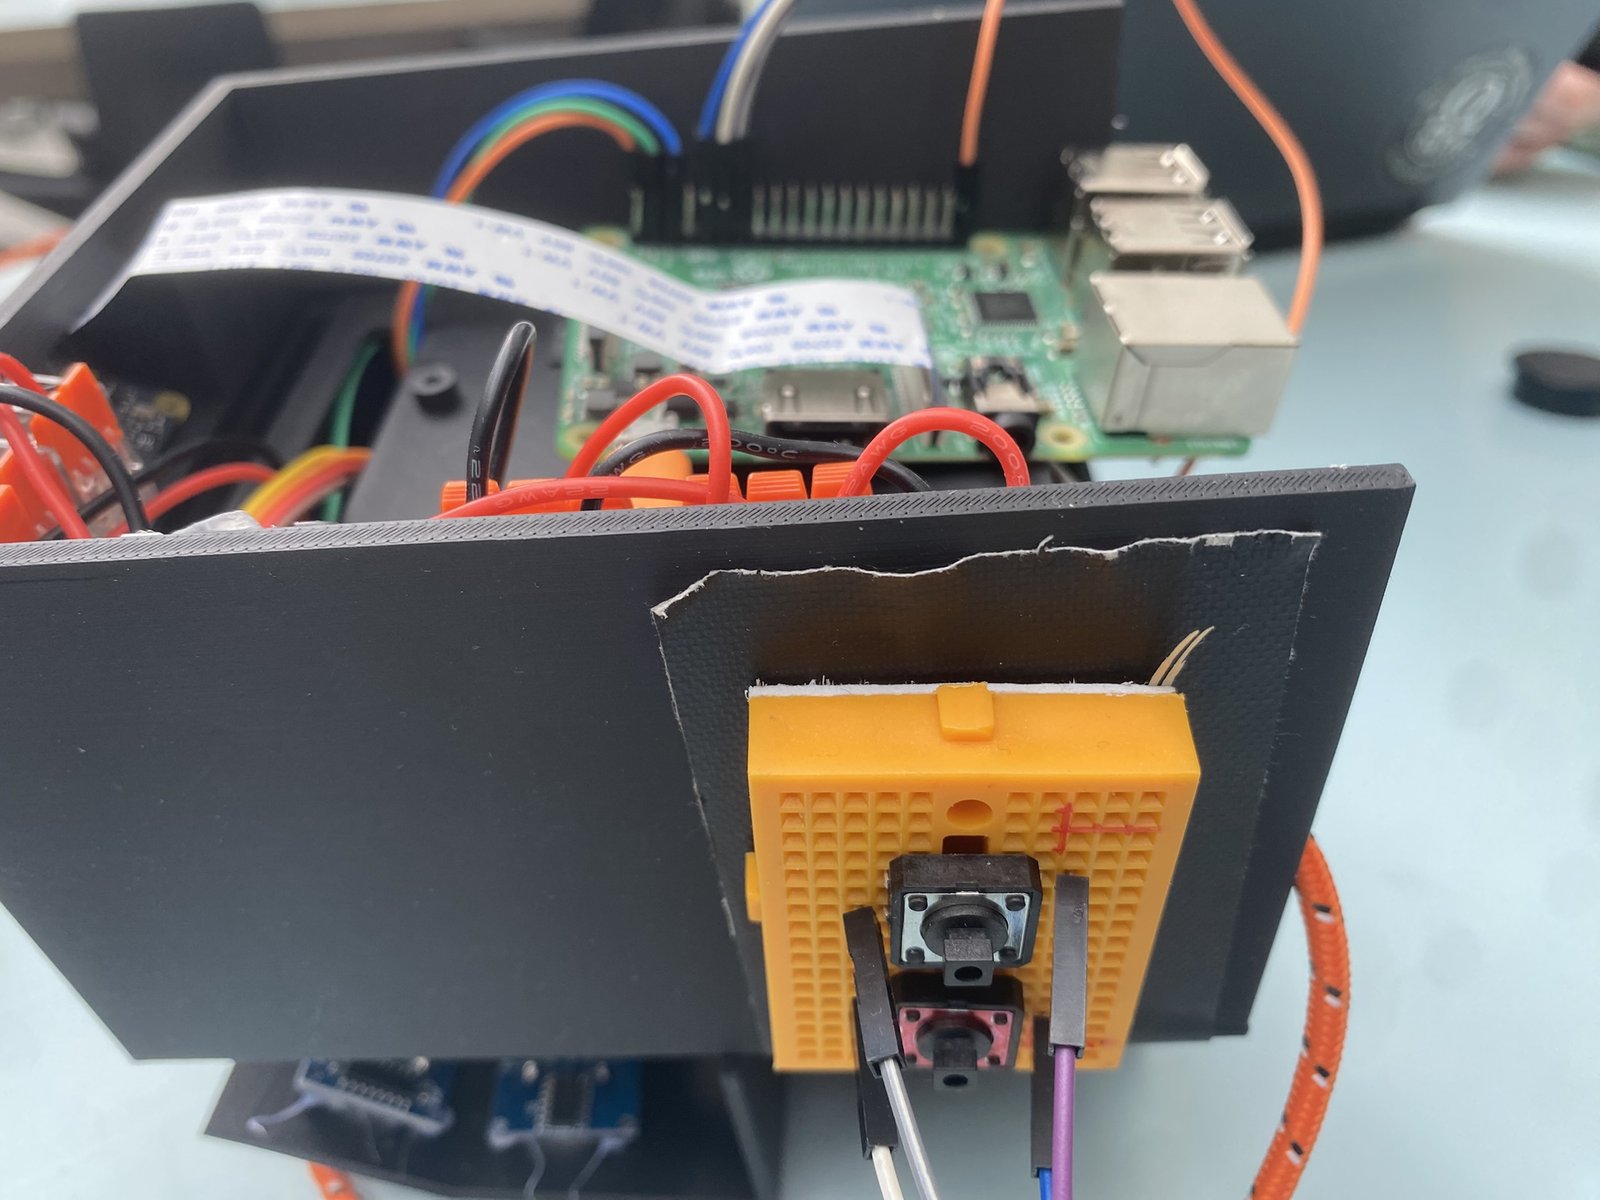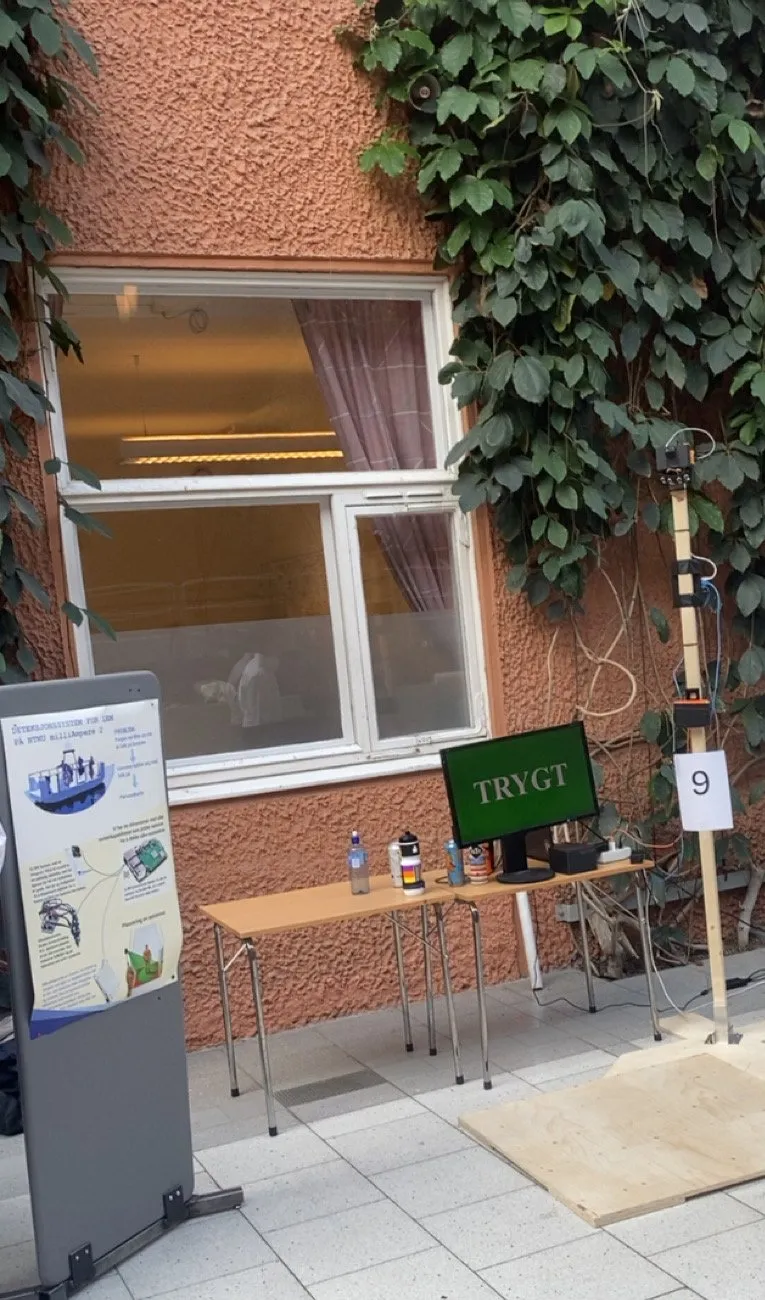
I Elsys-prosjektet (TTT4270) våren 2026 bygde gruppa vår ein prototyp av eit sensorsystem for AutoFerry-prosjektet til NTNU, som arbeider med små autonome passasjerferjer. Det ser framover og svarar på eitt spørsmål: er det trygt, eller er det fare?
Tre sensorar matar systemet:
- Kamera. Ein YOLO-modell trena på våre eigne bilete klassifiserer kvart bilete som fare eller trygt. Vi konverterte han til ncnn så han går raskt nok på Pi-en.
- Ultralyd. Ein Arduino les fire ultralydsensorar og sender avstand og ein z-skår (kor langt kvar måling er frå grunnlinja) til Pi-en over I2C, åtte byte per sensor.
- Radar. Pi-en koplar seg til radaren over nettverket og les kor mykje energi som kjem tilbake frå området framfor.
Ein liten scikit-learn-modell slår saman dei tre skårane til eitt ja eller nei. Radaren har i tillegg ei hard grense som slår inn åleine, uansett kva modellen seier. Resultatet blir sendt til ei Flask-side: grønt for trygt, raudt for fare.
Kor langt vi kom
Dette var ein prototyp, bygd og vist fram i emnet. Det naturlege neste steget hadde vore å kople systemet til sjølve AutoFerry ved NTNU.